- Integración de hardware mediante placas Arduino y controladores de motores Puente H para el desplazamiento.
- Implementación de sistemas de control remoto vía Bluetooth y navegación autónoma mediante sensores ultrasónicos.
- Aplicación de metodologías educativas STEAM y Maker para el diseño de chasis sostenibles y funcionales.

Meterse en el mundo de la robótica puede parecer un quebradero de cabeza al principio, pero la verdad es que montar un robot móvil con Arduino es una de las formas más divertidas y completas de aprender electrónica. No hace falta ser un ingeniero de la NASA; con un poco de paciencia y los componentes adecuados, cualquiera puede darle vida a una máquina que se mueva por casa, ya sea siguiendo órdenes desde el móvil o esquivando muebles por su cuenta.
Lo mejor de estos proyectos es que son súper versátiles. Puedes empezar con un chasis de cartón reciclado siguiendo la filosofía Maker para no gastar un duro, o invertir en una plataforma de plástico más robusta. Lo importante es entender cómo se comunican el cerebro (el Arduino), los músculos (los motores) y los sentidos (sensores o Bluetooth), creando así un sistema coordinado que nos permita experimentar con la programación y el hardware en tiempo real.
Materiales y Componentes Esenciales

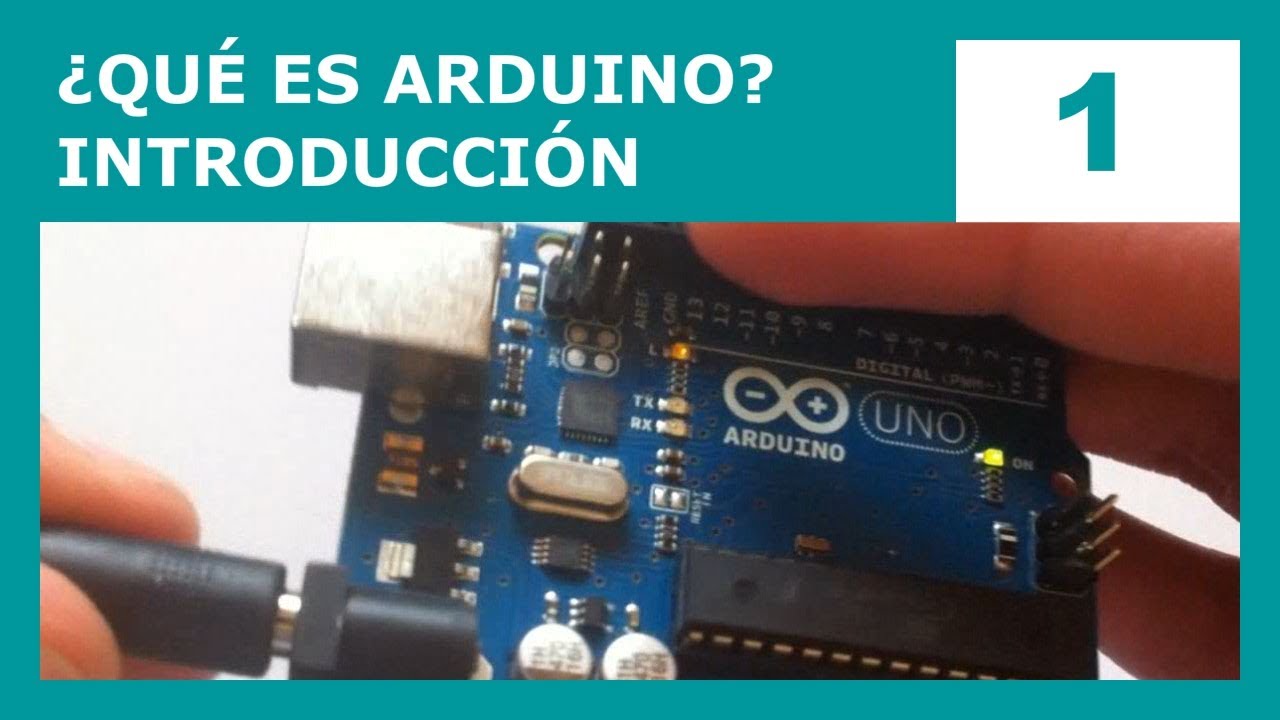
Para que nuestro robot no se quede plantado, necesitamos elegir los componentes con cabeza. La pieza central será la placa Arduino Uno R3, aunque si buscas algo más compacto, el Arduino Nano cumple la misma función y encaja mejor en espacios reducidos. Para que el robot se mueva, necesitaremos dos motores DC con caja reductora, que suelen girar a unas 100 RPM, acompañados de sus respectivas ruedas.
El control de estos motores no se puede hacer directamente desde el Arduino porque se quemaría la placa; aquí entra en juego el puente H (como el L298N, L293D o TB6612FNG). Este módulo es el que permite invertir el giro de los motores para que el robot pueda ir hacia atrás o girar sobre su propio eje. Para el apoyo, usaremos una rueda loca o ballcaster, que permite que el robot se equilibre sin añadir complicaciones mecánicas.
Alimentación Eléctrica y Energía

La batería es el punto donde muchos fallan. Un error común es usar una pila de 9V cuadrada, que dura apenas un minuto. Lo ideal es optar por baterías de litio 18650 o celdas LiPo, que ofrecen mucha más corriente. Si usamos motores de 6V pero nuestra batería es de 12V, es fundamental instalar un convertidor step-down para no fundir los motores. Por el contrario, si la batería es insuficiente, un módulo step-up elevará el voltaje al nivel necesario.
Es vital recordar que el Arduino y los motores deben estar bien alimentados para evitar que la placa se reinicie constantemente. Un truco de experto para evitar interferencias y ruidos eléctricos que vuelvan loco al Arduino es colocar un condensador de 0,1µF entre los bornes de cada motor, eliminando así los parásitos generados por el giro.
Sistemas de Control: Bluetooth y Autonomía

Existen dos formas principales de manejar nuestro vehículo. La primera es mediante control remoto por Bluetooth usando módulos como el HC-05 o HC-06. Estos trabajan normalmente a 9600 baudios y se comunican con una app de Android (como Naylamp Car). El móvil envía caracteres (por ejemplo, ‘a’ para avanzar o ‘r’ para retroceder) y el Arduino, al leerlos a través del puerto serial, activa los pines correspondientes del puente H.
La segunda opción es crear un robot autónomo esquiva-obstáculos. Para ello, instalamos un sensor de ultrasonidos HC-SR04. Este sensor mide la distancia lanzando un pulso sónico; si detecta que hay algo a menos de 10 centímetros, el programa ordena a los motores girar en sentidos opuestos para rotar el robot y buscar una ruta libre, permitiendo que el dispositivo navegue sin chocar.
Montaje Mecánico y Programación

En cuanto a la estructura, lo más sencillo es la locomoción diferencial. A diferencia del sistema Ackerman (el de los coches reales con servo en las ruedas), aquí giramos simplemente cambiando la velocidad o la dirección de las ruedas principales. Es mucho más fácil de programar y montar, ideal para quienes aplican el enfoque STEAM en el aula.
A nivel de código, la estructura se divide en funciones claras: Mover_Adelante(), Mover_Derecha(), etc. Para el control Bluetooth, es recomendable implementar un temporizador de seguridad (un delay corto) que detenga el robot automáticamente si deja de recibir datos del celular, evitando que el robot siga avanzando infinitamente si se pierde la conexión.
- Conexión de pines: Los pines digitales controlan la dirección, mientras que los pines PWM regulan la velocidad.
- Pruebas iniciales: Siempre hay que testear los movimientos sin el módulo Bluetooth conectado para evitar conflictos con el puerto RX/TX.
- Ajuste de polaridad: Si el robot gira al revés, basta con invertir los cables del motor en el puente H.
Construir un dispositivo así permite integrar conocimientos de electrónica, diseño mecánico y lógica de programación en un solo proyecto. Desde la elección de una fuente de energía eficiente hasta la calibración de los sensores de distancia, cada paso es una oportunidad para entender cómo interactúa el software con el mundo físico, logrando que una simple estructura de plástico o cartón se convierta en una máquina inteligente y funcional.